中国北方自动控制技术研究所 自动控制技术研究的领航者
中国北方自动控制技术研究所(以下简称"北方自控所")作为我国自动控制领域的核心科研机构,自成立以来始终肩负着推动国防现代化与工业智能化的双重使命。在六十余年的发展历程中,研究所紧密围绕国家战略需求,以自动控制技术为主线,形成了覆盖系统总体、智能感知、决策规划、运动控制、仿真测试等全链条的技术体系,成为我国在陆用无人平台、指挥控制系统、智能制造装备等领域不可替代的研发力量。
在自动控制技术的基础研究方向,北方自控所重点突破复杂动态环境下的系统建模与优化控制理论。研究团队针对非线性、时变、强耦合系统,提出了多模型自适应切换控制、鲁棒容错控制等方法,有效提升了无人平台在崎岖地形与电磁干扰条件下的轨迹跟踪精度。研究所率先将深度强化学习引入自主导航领域,研发出基于端到端学习的感知-决策-控制一体化框架,使得无人车在无先验地图的野外环境中仍能实现厘米级定位与秒级避障响应。这些成果背后,是三套专用半实物仿真平台的持续运转——通过实时模拟高保真车辆动力学与传感器噪声,研究人员每年可完成上万次控制算法的快速迭代验证。
面向应用层,北方自控所最引人注目的贡献在于其系列化陆用无人平台控制系统。从早期履带式侦察机器人到如今轮式/履带式混合驱动的高机动平台,自动控制技术贯穿了线控底盘、姿态稳定、编队协同等关键环节。例如,在某型无人战车项目中,研究所开发的分布式驱动控制系统通过六轮独立转矩矢量分配,使车辆在垂直墙、壕沟等极限地形下的通过能力达到国际先进水平。而在多平台协同方面,基于一致性理论设计的编队控制器,可实现十余台无人车在无中心节点条件下的动态重组与任务分配,延迟低于50毫秒。研究所还将自动控制技术向民用领域延伸,为智能农机、物流机器人提供的自动驾驶套件已实现产业化转化,其中农机导航系统的直线跟踪误差小于2.5厘米。
智能控制与人工智能的交叉融合,代表着北方自控所当前的重点攻关方向。研究所构建了"感知-认知-控制"三层架构:感知层利用激光雷达与视觉融合网络实现三维环境语义理解;认知层通过知识图谱与博弈论模型完成动态威胁评估;控制层则采用近似动态规划方法实时生成最优策略。这一架构在模拟城市巷战环境的测试中,使无人平台的自主任务成功率提升至92%。值得注意的是,研究所还专门建立了对抗性测试场,通过引入GPS欺骗、通信干扰等实战化电磁环境,反向推动控制算法的鲁棒性升级。
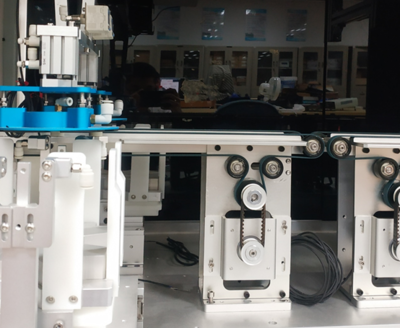
在仿真测试与标准制定领域,北方自控所同样发挥着行业引领作用。其主导研发的分布式实时仿真系统,能够将控制算法代码自动部署到FPGA与DSP异构硬件中,在硬件在环测试阶段即暴露潜在缺陷。研究所牵头编制了《陆用无人平台控制系统通用要求》等7项国家标准与多项行业规范,明确了自动控制技术的接口协议、性能指标及测试方法。研究所定期举办的"自主控制技术挑战赛"已成为国内青年工程师展示创新方案的重要平台,历届赛题如无人车野外极限穿越、拒止环境下降落等均紧密贴合真实技术瓶颈。
自动控制技术研究仍面临诸多挑战:如何在计算资源受限的嵌入式平台上部署大规模神经网络,如何保证学习型控制器在未知工况下的安全性,以及如何构建覆盖百万级场景的自动化测试数据库。对此,北方自控所正探索神经符号混合控制、基于形式化验证的安全包络等前沿方向。可以预见,随着智能无人系统向集群化、跨域化演进,北方自控所将继续以扎实的自动控制理论为基础,以军事需求为牵引,拓展无人系统在复杂对抗环境下的自主能力边界。从戈壁靶场到车间产线,中国北方自动控制技术研究所正用精确、可靠、智能的控制技术,为大国重器注入持续进化的"反射神经"。
如若转载,请注明出处:http://www.gzaibang.com/product/52.html
更新时间:2026-10-07 20:24:10