工业机器编程技术与自动控制技术研究综述
工业机器编程技术与自动控制技术是现代智能制造的基石,二者的深度融合正在重塑工业生产的效率与灵活性。本文系统梳理了工业机器编程的主要方法、自动控制技术的关键进展,并探讨二者在应用中的协同关系及未来发展趋势。
一、工业机器编程技术概述
工业机器编程是指为工业机器人设定作业任务、运动轨迹和逻辑控制的过程。根据自动化程度和交互方式,可分为以下几类:
- 在线编程:操作人员通过示教器引导机器人逐点记录位置与姿态,生成程序。该方法直观简单,适合简单重复任务,但停机时间长,精度受操作者影响。
- 离线编程:利用计算机软件(如RoboDK、RobotStudio)在虚拟环境中建立机器人模型和工作站,生成代码后下载至控制器。可减少停机时间,支持复杂路径规划,但需标定实际与模型误差。
- 自主编程:基于传感器(视觉、力觉)和人工智能算法,机器人自主识别环境并规划任务。例如,通过视觉引导抓取随机摆放的零件。该方法柔性高,但技术复杂度高,仍需进一步发展。
- 协同编程:通过增强现实(AR)或手势引导,人机协作完成编程。降低了使用门槛,提高了安全性,适用于小批量多品种场景。
现代编程技术趋势是融合多种方式,提升易用性和自适应能力。
二、自动控制技术研究进展
自动控制技术确保机器按预期轨迹和力度运行,核心包括控制算法、驱动器与传感器。
- 经典控制:PID控制因其简单可靠,仍是关节伺服控制的基础。通过调整比例、积分、微分参数,实现位置或速度闭环。
- 现代控制:针对机器人非线性、耦合强的特点,计算力矩控制、滑模变结构控制、自适应控制等被广泛应用。滑模控制对扰动鲁棒性强,但易抖振;自适应控制可在线调整参数,适应负载变化。
- 智能控制:模糊控制、神经网络控制、强化学习等引入人工智能,处理不确定性。例如,模糊PID用于焊接熔池控制,神经网络用于机械臂逆运动学求解。
- 网络化控制:工业以太网(EtherCAT、PROFINET)和实时操作系统(RTOS)实现多轴同步与远程监控,满足高速高精需求。
未来控制技术将更注重能效优化、人机安全与自主学习。
三、编程与控制的协同应用
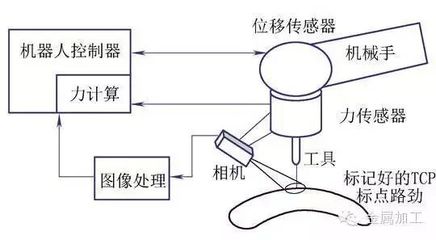
以汽车焊装线为例:离线编程生成焊点轨迹,下载至机器人控制器;自动控制系统采用EtherCAT总线实现多机器人同步,结合视觉传感实时纠偏。实际运行中,代码指令经运动学转换,通过伺服驱动执行,力控算法确保焊接压力稳定。编程效率与跟踪精度共同决定生产质量。
在装配领域,力控编程与自适应控制结合,使机器人能插拔精密零件,应对位置误差。编程界面上,操作者设置刚度参数,控制器在线调整。
四、挑战与展望
当前挑战包括:离线编程标定误差、复杂任务编程效率低、智能控制实时性不足、网络安全风险。未来趋势:
- 云机器人:编程与控制在云端协同,大数据优化工艺。
- 数字孪生:实时映射物理机器人,虚拟调试加速部署。
- AI融合:大语言模型辅助代码生成,强化学习优化控制策略。
- 人机共融:自然交互编程,掌握人类意图,实现安全协作。
综上,工业机器编程与自动控制相辅相成,推动制造业向智能化、柔性化发展。持续研究需跨学科合作,攻克关键技术,赋能未来工厂。
如若转载,请注明出处:http://www.gzaibang.com/product/39.html
更新时间:2026-10-20 20:16:30